


Учебные роботы-манипуляторы для программирования и мехатроники
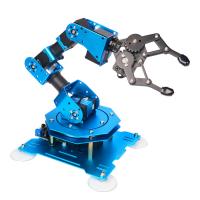
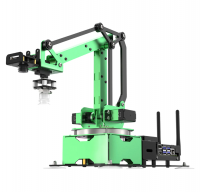
Учебные роботы-манипуляторы помогают изучать механику, электронику, алгоритмы движения и автоматизацию. В каталоге есть сборные модели, готовые роботизированные руки и комплекты с техническим зрением.
Читать полностьюСвернуть
Манипулятор воспроизводит основные операции промышленного робота в безопасном учебном формате. Он перемещает захват по заданной траектории, берёт объект и переносит его в другую точку. Отдельные модели распознают цвет, реагируют на звук, определяют расстояние и сортируют предметы.
Какие задачи решает роботизированная рука
На практикуме учащиеся изучают устройство приводов и механических звеньев. Они задают углы поворота, скорость и последовательность действий. Затем программа объединяет отдельные движения в цикл. Так моделируются сортировка, укладка, подача деталей и другие операции автоматизированного участка.
Работа с манипулятором связывает программирование и физическую модель. Ошибка в координатах сразу видна по движению захвата. Учащиеся учатся корректировать алгоритм, учитывать ограничения механизма и проверять повторяемость результата.
Степени свободы, рабочая зона и точность
Число осей определяет доступные направления движения и ориентацию захвата. В ассортименте есть двухкоординатный сборный набор, четырёхосевая учебная модель и руки на шести сервоприводах. Большее число осей расширяет возможности, но требует более сложного управления.
Для лабораторной работы важны дальность действия, точность позиционирования и допустимая нагрузка. Эти параметры нельзя оценивать только по внешнему виду. Их сверяют в карточке выбранной модели. Также учитывают размер основания и свободную зону вокруг движущихся частей.
Программирование и способы управления
Среда зависит от оборудования. В каталоге представлены решения для Arduino и языка C++, визуального программирования, Python и микрокомпьютерных платформ. Некоторые модели управляются с компьютера или смартфона. У отдельных комплектов доступны джойстик, Bluetooth или запись последовательности контрольных точек.
Для первого знакомства подходит прямое управление углами сервоприводов. Следующий этап — функции, циклы и координатные перемещения. Продвинутые проекты используют кинематику, датчики и компьютерное зрение. Поэтому перед выбором нужно сопоставить устройство с программой курса.
Камера и техническое зрение
Камера расширяет учебный сценарий. Манипулятор может обнаруживать объект и определять его признаки. В карточках представлены комплекты с распознаванием цвета, жестов или лиц. Конкретный набор функций зависит от модели, контроллера и программного обеспечения.
Практикум по техническому зрению включает освещение, калибровку и настройку зоны наблюдения. После распознавания программа передаёт команду механизму. Так ученики изучают полный цикл: получение изображения, обработку данных, принятие решения и физическое действие.
Для школ, колледжей и инженерных классов
Сборные модели подходят для знакомства с монтажом и электрическими схемами. Готовые манипуляторы позволяют быстрее перейти к программированию. Комплексы с камерой применяют в проектной работе по мехатронике, автоматизации и искусственному интеллекту.
Перед оснащением рассчитывают число рабочих групп и продолжительность курса. Проверяют наличие методических материалов, требования к компьютерам и состав поставки. Для преподавателя важны понятный запуск, техническая поддержка и возможность постепенно усложнять задания.
Как выбрать учебный манипулятор
Сначала определяют возраст и подготовку учащихся. Затем формулируют операции, которые должен выполнять робот. После этого сравнивают кинематику, захват, контроллер, датчики, камеру и программную среду.
- уточните число осей и размеры рабочей зоны;
- сверьте точность и допустимую нагрузку;
- проверьте языки и способы программирования;
- определите необходимость камеры и датчиков;
- изучите комплектацию и методическое сопровождение.
«Интер Проект» поможет сопоставить учебные роботы-манипуляторы и подготовить предложение для организации. Поставка доступна по России. Наличие, характеристики, гарантию и срок уточняют для конкретной модели.
Часто задаваемые вопросы
Нужно ли закреплять манипулятор на столе?
Способ установки зависит от основания и динамики модели. Следуйте руководству: устойчивое крепление снижает смещение и риск опрокидывания при движении.
Что делать перед первым запуском?
Проверьте сборку, кабели, свободный ход осей и положение аварийной остановки, если она предусмотрена. Первый цикл запускайте на малой скорости без груза.
Можно ли заменить штатный захват?
Только если модель поддерживает сменные инструменты. Нужно учитывать крепление, массу, питание и ограничения привода, указанные изготовителем.
Почему захват не приходит точно в заданную точку?
Причиной могут быть люфт, перегрузка, неверная калибровка или смещение основания. Сначала выполните проверку без объекта по инструкции.
Как безопасно остановить программу?
Заранее изучите штатный способ остановки в ПО и на оборудовании. Не удерживайте движущуюся руку руками и не заходите в рабочую зону.
Как ухаживать за камерой технического зрения?
Не касайтесь линзы пальцами. Удаляйте пыль подходящей салфеткой без агрессивных средств и закрывайте камеру от ударов при хранении.
Как хранить манипулятор между занятиями?
Отключите питание, установите руку в рекомендованное положение и защитите захват от нагрузки. Кабели храните без резких перегибов.
Как перевозить роботизированную руку?
Используйте штатную упаковку или жёсткий кейс с фиксацией звеньев и захвата. Перед перевозкой отключите питание и снимите незакреплённые аксессуары.